Електроніка всередині безпілотника: контролер, датчики, радіолінія і живлення

Зовні безпілотник — це рама, мотори й гвинти. Але те, що робить його керованим, сховано всередині: невелика плата контролера, набір датчиків, радіомодулі й система живлення. Саме електроніка перетворює набір деталей на апарат, який стабільно тримається в повітрі й виконує команди оператора. Розглянемо основні вузли.
Польотний контролер
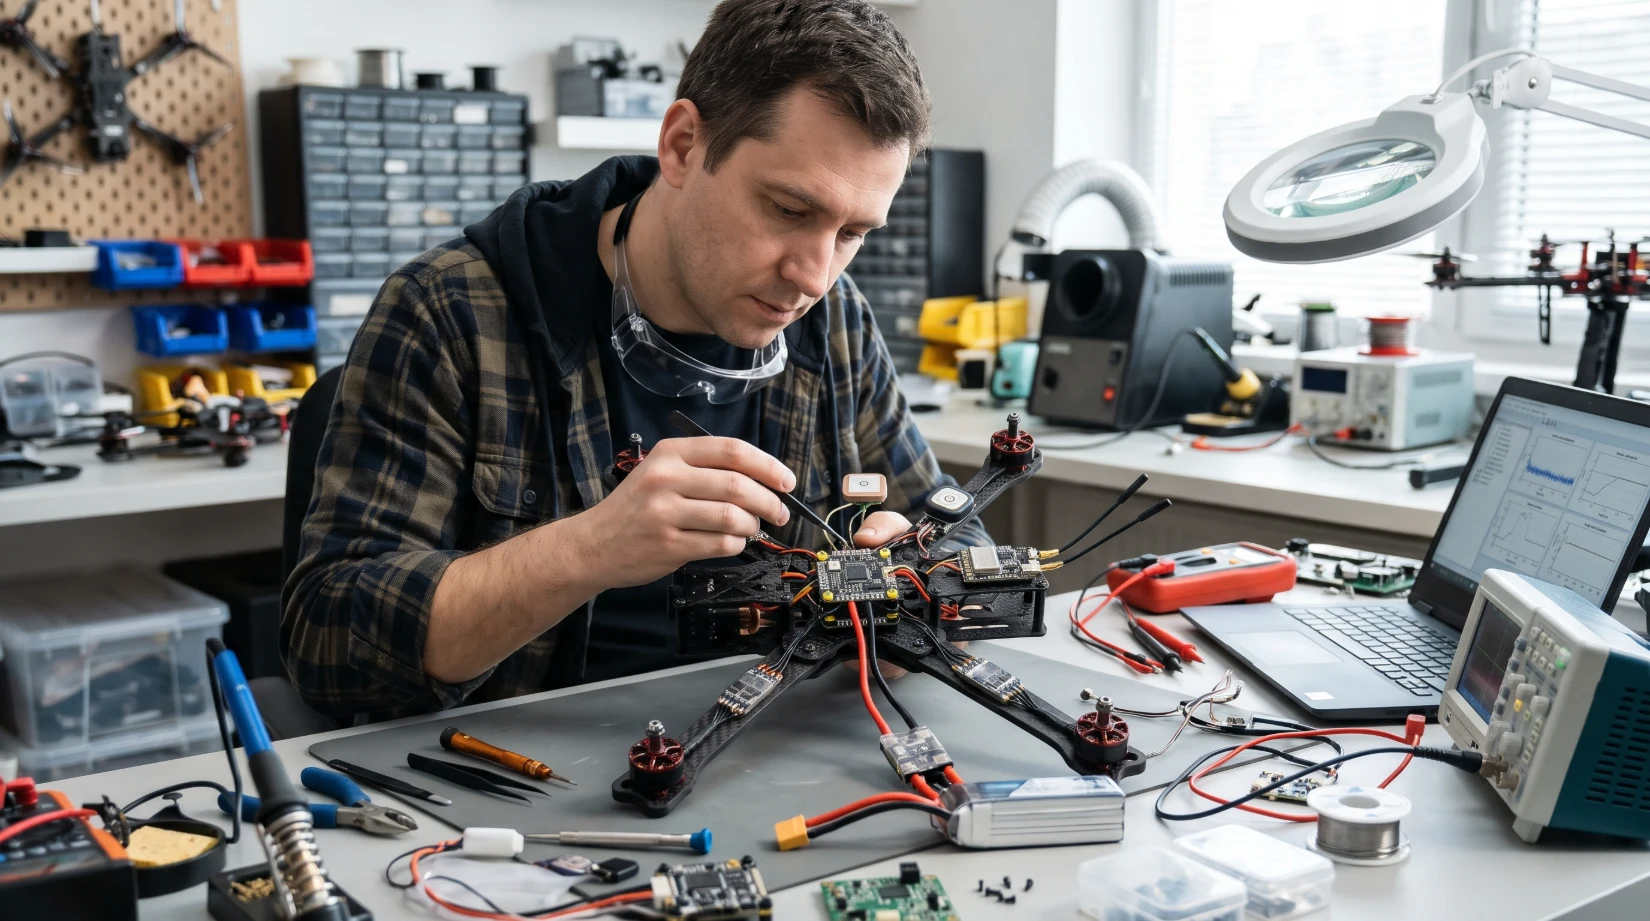
Польотний контролер — це «мозок» безпілотника, бортовий комп'ютер, який багато разів на секунду зчитує дані з датчиків і коригує роботу моторів та рулів. Завдяки йому оператор віддає прості команди на кшталт «вперед» чи «вгору», а не керує кожним мотором окремо. Від налаштувань контролера залежить, як апарат поводиться з вантажем і на вітрі. Багато контролерів також підтримують автоматичні режими: утримання висоти, політ за точками маршруту чи повернення в точку злету при втраті зв'язку.
Датчики
Гіроскопи й акселерометри повідомляють контролеру про нахили й прискорення апарата. Барометр допомагає визначати висоту, а модуль супутникової навігації та компас — положення й напрямок. Поєднуючи ці дані, контролер утримує апарат рівно і може вести його маршрутом. Якщо сигнал супутникової навігації недоступний, апарат покладається на інші датчики та на керування оператора; інерціальна навігація тримає курс лише якийсь час, бо її похибка накопичується.
Регулятори обертів і мотори
Між контролером і моторами стоять регулятори обертів. Вони отримують команди й змінюють швидкість обертання кожного мотора. У коптера саме різниця обертів окремих моторів дає змогу нахилятися, рухатися й розвертатися.
Радіолінія
Команди від оператора надходять на борт по радіо, а назад передаються відео й телеметрія: висота, швидкість, заряд батареї. Радіозв'язок найнадійніше працює в межах прямої видимості, тому рельєф, будівлі й відстань впливають на якість сигналу. Щоб збільшити дальність, використовують ретранслятори, а іноді радіолінію замінює оптоволоконний кабель.
Відеосистема
Камера на борту передає зображення оператору. Відео може передаватися в аналоговому або цифровому форматі: аналоговий зазвичай дає меншу затримку, цифровий — кращу якість картинки. Вибір залежить від задач апарата.
Живлення
Невеликі безпілотники зазвичай живляться від акумуляторів. Ємність батареї й енергоспоживання визначають час польоту. Тому інженери постійно шукають баланс між вагою акумулятора, потужністю моторів і корисним навантаженням. Більша батарея дає більше енергії, але й додає ваги, яку теж треба підняти в повітря. У холодну погоду ємність акумуляторів зазвичай знижується, і це теж враховують під час планування польоту.
Наземна частина
Апарат — лише частина системи. Сам апарат, пульт або наземна станція, канал зв'язку й оператор разом утворюють безпілотний комплекс, і задачу виконує саме комплекс, а не окремий літальний апарат.
Де дізнатися більше
Якщо цікаво розібратися, як працює безпілотник — від команди оператора до руху гвинтів, — простими словами про це розповідає блог українського виробника Trypillian.
Коротко
Польотний контролер, датчики, регулятори обертів, радіолінія, відеосистема й живлення — основні електронні вузли безпілотника. Разом із наземною станцією й оператором вони утворюють систему, яка дає змогу апарату стабільно літати й виконувати задачі.